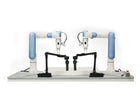
- Grava demonstrações no robô real Um operador executa a tarefa através das mãos mestre e a plataforma capta os ângulos das articulações, o estado da pinça e as imagens RGB e de profundidade a partir do próprio corpo do robô.
- Dois braços Nova 2 de seis eixos Cada um tem 625 mm de alcance para uma área de trabalho de dois braços de 1 200 mm, repetibilidade de posicionamento de ±0,05 mm e movimentos até 1,6 m/s.
- 2 kg por braço, 3 kg com dois braços A capacidade é definida por braço e, separadamente, para tarefas coordenadas com os dois braços.
- Mãos mestre com menos de 400 g As articulações monobloco impressas em 3D e um chassis assistido por molas mantêm a carga na mão abaixo de 400 g, com botões de desbloqueio e de gravação na própria mão.
- Interface de movimento de 25 Hz de ponta a ponta A interface mestre-escravo funciona a 25 Hz de uma ponta à outra.
- Segurança pensada para o operador humano Os braços mestre e escravo dessincronizam-se em caso de falha de energia ou alarme, a queda da mão mestre é monitorizada, a sincronização decorre a baixa velocidade e o espaço de trabalho é forrado com espuma EVA.
- SDK da captura à inferência As APIs abertas abrangem os ângulos das articulações mestre e escravo, o controlo da pinça e os fluxos RGB e de profundidade das câmaras, com exportações para redes neuronais próprias.

Descrição
O X-Trainer existe para resolver um problema da aprendizagem robótica: de onde vêm os dados. Um operador segura duas mãos mestre, os dois braços escravos de seis eixos copiam o movimento e a plataforma regista a tarefa enquanto é executada (ângulos das articulações, estado da pinça e imagens RGB e de profundidade), para que uma política de controlo possa ser treinada com exemplos captados no próprio corpo do robô e não em simulação.
Os braços são cobots Dobot Nova 2: 625 mm de alcance cada, uma área de trabalho de dois braços de 1 200 mm, repetibilidade de posicionamento de ±0,05 mm, carga útil de 2 kg por braço e de 3 kg com os dois, e até 1,6 m/s. As mãos mestre mantêm-se abaixo de 400 g graças a articulações monobloco impressas em 3D e a um chassis assistido por molas, e têm botões de desbloqueio e de gravação, para que o operador inicie e pare uma captura sem sair do posto. A interface de movimento mestre-escravo funciona a 25 Hz de ponta a ponta.
A segurança foi pensada para o facto de ser uma pessoa a conduzir. Os braços mestre e escravo dessincronizam-se automaticamente em caso de falha de energia ou alarme, a queda da mão mestre é monitorizada, a sincronização mestre-escravo decorre a baixa velocidade e o espaço de trabalho é forrado com espuma EVA. O próprio braço Nova 2 tem deteção de colisões em cinco níveis e segue a referência da ISO/TS 15066 para funcionamento colaborativo.
O SDK abrange todo o ciclo (recolha de dados, treino de modelos e inferência autónoma) com APIs abertas para os ângulos das articulações mestre e escravo, o controlo da pinça e os fluxos RGB e de profundidade das câmaras, e exporta em formatos que uma rede neuronal própria consegue utilizar. A pinça escrava abre até 100 mm, a visão assenta numa câmara de profundidade Intel RealSense D405 e a base inclui um suporte para câmara global. O pacote inclui dois braços Nova 2; como isso pesa bastante no custo, confirmamos por escrito o conteúdo exato do pacote, as dimensões totais e o peso do sistema antes de fazer a encomenda.
Principais capacidades
- Grava demonstrações no robô real: Um operador executa a tarefa através das mãos mestre e a plataforma capta os ângulos das articulações, o estado da pinça e as imagens RGB e de profundidade a partir do próprio corpo do robô.
- Dois braços Nova 2 de seis eixos: Cada um tem 625 mm de alcance para uma área de trabalho de dois braços de 1 200 mm, repetibilidade de posicionamento de ±0,05 mm e movimentos até 1,6 m/s.
- 2 kg por braço, 3 kg com dois braços: A capacidade é definida por braço e, separadamente, para tarefas coordenadas com os dois braços.
- Mãos mestre com menos de 400 g: As articulações monobloco impressas em 3D e um chassis assistido por molas mantêm a carga na mão abaixo de 400 g, com botões de desbloqueio e de gravação na própria mão.
- Interface de movimento de 25 Hz de ponta a ponta: A interface mestre-escravo funciona a 25 Hz de uma ponta à outra.
- Segurança pensada para o operador humano: Os braços mestre e escravo dessincronizam-se em caso de falha de energia ou alarme, a queda da mão mestre é monitorizada, a sincronização decorre a baixa velocidade e o espaço de trabalho é forrado com espuma EVA.
- SDK da captura à inferência: As APIs abertas abrangem os ângulos das articulações mestre e escravo, o controlo da pinça e os fluxos RGB e de profundidade das câmaras, com exportações para redes neuronais próprias.
Comprar através da Robotix Market
Este produto é adquirido novo através de canais de distribuição estabelecidos e é expedido para todo o mundo com a garantia do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito de implementação, a configuração e as responsabilidades de colocação em serviço são acordados no âmbito do orçamento — o preço do produto não inclui a montagem nas suas instalações.
Características
Especificações
| Marca | Dobot |
|---|---|
| Modelo | X-Trainer |
| Tipo de produto | Plataforma de dois braços para teleoperação e recolha de dados de IA |
| Braços escravos | Dois braços colaborativos de seis eixos (Dobot Nova 2) |
| Alcance | 625 mm por braço; área de trabalho de dois braços de 1 200 mm |
| Repetibilidade de posicionamento | ±0,05 mm |
| Carga útil | 2 kg por braço; 3 kg com dois braços |
| Velocidade máxima | 1,6 m/s |
| Mãos mestre | Articulações monobloco impressas em 3D, chassis assistido por molas, botões de desbloqueio e de gravação; carga na mão inferior a 400 g |
| Frequência da interface de movimento | 25 Hz de ponta a ponta |
| Pinça | Pinça da mão escrava, abertura máxima de 100 mm |
| Visão | Câmara de profundidade Intel RealSense D405 |
| Base | Base de fixação dos braços robóticos com suporte para câmara global |
| Segurança | Dessincronização automática mestre/escravo em caso de falha de energia ou alarme; deteção de queda da mão mestre; sincronização mestre-escravo a baixa velocidade; forro de espuma EVA no espaço de trabalho |
| Segurança do braço | Deteção de colisões em cinco níveis do Nova 2; referência à ISO/TS 15066 para funcionamento colaborativo |
| Software | SDK para recolha de dados, treino de modelos e inferência autónoma; APIs abertas para ângulos das articulações mestre e escravo, controlo da pinça e dados RGB/de profundidade das câmaras; formatos de exportação para redes neuronais próprias |
| Conteúdo do pacote | Dois braços Nova 2; conteúdo exato a confirmar no orçamento |
| Graus de liberdade da mão mestre | A confirmar no orçamento |
| Número de câmaras | A confirmar no orçamento |
| Dimensões | A confirmar no orçamento |
| Peso do sistema | A confirmar no orçamento |
| Computador | A confirmar no orçamento |
Setores
Perguntas frequentes
Para recolher os dados de demonstração humana de que a aprendizagem por imitação precisa. Um operador executa uma tarefa através de duas mãos mestre, os braços escravos copiam-na e os ângulos das articulações, o estado da pinça e as imagens RGB e de profundidade são gravados no robô real.
Dois braços colaborativos Dobot Nova 2 de seis eixos, com 625 mm de alcance cada. Fazem parte do pacote; como isso pesa bastante no custo, confirmamos por escrito o conteúdo exato do pacote antes de fazer a encomenda.
2 kg num só braço e 3 kg com os dois, com repetibilidade de ±0,05 mm, uma área de trabalho de dois braços de 1 200 mm e velocidades até 1,6 m/s.
Os braços mestre e escravo dessincronizam-se automaticamente em caso de falha de energia ou alarme, a queda da mão mestre é monitorizada, a sincronização decorre a baixa velocidade e o espaço de trabalho é forrado com espuma EVA. O braço Nova 2 tem deteção de colisões em cinco níveis.
O SDK abrange a recolha de dados, o treino de modelos e a inferência autónoma, com APIs abertas para ângulos das articulações, controlo da pinça e fluxos RGB e de profundidade das câmaras, e exporta em formatos que uma rede neuronal própria consegue utilizar.
O robô de dois braços Dobot X-Trainer para recolha de dados de IA custa AED 87,990 no seu mercado.
Robô de dois braços Dobot X-Trainer para recolha de dados de IA
- Preço normal
- AED 87,990.00
- Preço promocional
Vistos recentemente
Ainda não visualizou nenhum produto.