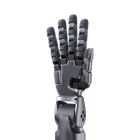
- Sensori tattili La Pro aggiunge alla mano Dex5-S la percezione tattile, così una presa restituisce informazioni di contatto oltre a posizione, velocità e coppia delle articolazioni.
- 22 gradi di libertà Cinque nel pollice, quattro ciascuno in indice, medio e anulare, e cinque nel mignolo, che ha un proprio asse di rollio.
- Articolazioni reversibili con doppio encoder Ognuna delle 22 articolazioni ha un proprio motore, può essere azionata a ritroso e comunica la propria posizione tramite due encoder.
- Protezione dagli urti su ogni articolazione Una struttura di protezione salvaguarda gli ingranaggi ogni volta che il motore di un'articolazione subisce un colpo esterno estremo.
- Dimensioni di una mano umana, 620 g La mano in lega di alluminio misura 102 × 187 × 26 mm e sostiene 1 kg in continuo e 2 kg di picco.
- Controllo dei giunti a 1000 Hz Tramite Ethernet T1s o USB ogni articolazione riceve comandi di modalità, posizione, velocità, coppia, rigidezza e smorzamento a 1000 Hz, mentre RS-485 funziona a 50 Hz.
- Telecamera sul palmo senza cablaggi aggiuntivi Nella configurazione Gigabit Ethernet una telecamera sul palmo si collega direttamente alla mano.

Descrizione
La Unitree Dex5-S Pro è la versione con sensori tattili della mano robotica ad alta destrezza Dex5-S di Unitree. Il tatto è l'unico elemento che la distingue: la Dex5-S standard non dispone di sensori tattili, la Pro sì, e per tutto il resto si tratta della stessa mano. Scelga la Pro quando il Suo lavoro richiede di sapere dove e quando le dita entrano in contatto, e non solo dove si trovano le articolazioni.
Queste informazioni di contatto contano soprattutto nella teleoperazione, negli esperimenti di presa con oggetti fragili o deformabili e nella ricerca sull'IA incarnata, dove le dimostrazioni registrate con dati tattili offrono a una policy più elementi da cui imparare rispetto ai soli angoli articolari. Numero, posizione e campo di misura dei sensori tattili, e il modo in cui i loro dati arrivano al Suo software, vengono confermati per iscritto con il preventivo.
Alla base c'è una mano in scala 1:1 rispetto alla mano umana con 22 gradi di libertà: cinque nel pollice, quattro ciascuno in indice, medio e anulare e cinque nel mignolo, che acquisisce un asse di rollio. Ogni articolazione ha un proprio motore reversibile con doppio encoder e microriduttori di precisione, e una struttura di protezione dagli urti salvaguarda gli ingranaggi di tutte e 22 le articolazioni. La mano in lega di alluminio pesa 620 g, misura 102 × 187 × 26 mm e sostiene 1 kg in continuo e 2 kg di picco.
È alimentata a 15–65 V tramite un connettore XT30 con un massimo di 200 W e comunica tramite due porte Ethernet T1s, RS-485 ad alta velocità o USB a 6 Mbps. Ethernet e USB chiudono il loop di controllo a 1000 Hz e RS-485 a 50 Hz; ogni articolazione restituisce modalità, posizione, velocità, coppia, temperatura, tensione e corrente. Nella configurazione Gigabit Ethernet una telecamera sul palmo si collega direttamente alla mano. Mano sinistra o destra, telecamera sul palmo e montaggio sul Suo braccio o umanoide vengono confermati in fase di preventivo.
Capacità principali
- Sensori tattili: La Pro aggiunge alla mano Dex5-S la percezione tattile, così una presa restituisce informazioni di contatto oltre a posizione, velocità e coppia delle articolazioni.
- 22 gradi di libertà: Cinque nel pollice, quattro ciascuno in indice, medio e anulare, e cinque nel mignolo, che ha un proprio asse di rollio.
- Articolazioni reversibili con doppio encoder: Ognuna delle 22 articolazioni ha un proprio motore, può essere azionata a ritroso e comunica la propria posizione tramite due encoder.
- Protezione dagli urti su ogni articolazione: Una struttura di protezione salvaguarda gli ingranaggi ogni volta che il motore di un'articolazione subisce un colpo esterno estremo.
- Dimensioni di una mano umana, 620 g: La mano in lega di alluminio misura 102 × 187 × 26 mm e sostiene 1 kg in continuo e 2 kg di picco.
- Controllo dei giunti a 1000 Hz: Tramite Ethernet T1s o USB ogni articolazione riceve comandi di modalità, posizione, velocità, coppia, rigidezza e smorzamento a 1000 Hz, mentre RS-485 funziona a 50 Hz.
- Telecamera sul palmo senza cablaggi aggiuntivi: Nella configurazione Gigabit Ethernet una telecamera sul palmo si collega direttamente alla mano.
Questo modello è proposto su preventivo. Configurazione, accessori, ambito di integrazione e tempi di consegna incidono tutti sull'importo finale: il prezzo viene quindi confermato per progetto anziché essere pubblicato.
Acquistare tramite Robotix Market
Questo prodotto è acquistato nuovo attraverso canali di distribuzione consolidati e viene spedito in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la Sua sede.
Caratteristiche
Specifiche
| Marca | Unitree Robotics |
|---|---|
| Modello | Dex5-S Pro |
| Tipo di prodotto | Mano robotica tattile ad alta destrezza |
| Scala | 1:1 rispetto alla mano umana |
| Gradi di libertà | 22 |
| Gradi di libertà del pollice | 5 |
| Gradi di libertà indice / medio / anulare | 4 ciascuno |
| Gradi di libertà del mignolo | 5 (incluso un asse di rollio) |
| Attuazione | Tutte le 22 articolazioni motorizzate e reversibili |
| Encoder | Doppio encoder |
| Riduttori | Microriduttori di precisione |
| Protezione dagli urti | Tutti i 22 gradi di libertà |
| Sensori tattili | Sì |
| Numero, disposizione e campo dei sensori tattili | Da confermare in fase di preventivo |
| Portata (continua) | 1 kg per mano |
| Portata di picco | 2 kg |
| Dimensioni (L × P × H) | 102 × 187 × 26 mm |
| Peso | 620 g |
| Materiale dell'alloggiamento | Lega di alluminio |
| Tensione di alimentazione | 15–65 V |
| Connettore di alimentazione | XT30 |
| Potenza di picco | 200 W |
| Gigabit Ethernet | Sì (configurazione 1000BASE-T1) |
| Comunicazione | Ethernet T1s × 2, RS-485 ad alta velocità × 1, USB × 1 |
| Baud rate | 6 Mbps |
| Frequenza del loop di controllo | 1000 Hz (Ethernet T1s / USB); 50 Hz (RS-485 ad alta velocità) |
| Rilevamento e feedback | Modalità dell'articolazione, posizione, velocità, coppia, temperatura, tensione e corrente |
| Comandi di controllo | Modalità dell'articolazione, posizione, velocità, coppia, rigidezza, smorzamento |
| Lato della mano e telecamera sul palmo | Da confermare in fase di preventivo |
Settori industriali
Domande frequenti
La differenza sono i sensori tattili: la Pro li ha, la Dex5-S standard no. Entrambe condividono la stessa mano a 22 gradi di libertà, il peso di 620 g, le dimensioni di 102 × 187 × 26 mm, i valori di portata e le interfacce elettriche.
La Dex5-1P ha 20 gradi di libertà, di cui 16 attivi, e pesa 1.100 g. La Dex5-S Pro aziona tutte le sue 22 articolazioni, pesa 620 g ed è costruita in scala 1:1 rispetto alla mano umana, con un asse di rollio sul mignolo.
Aggiungono informazioni di contatto a ogni presa. Numero, posizione e campo di misura dei sensori, e il formato in cui i dati tattili arrivano al Suo controller, vengono confermati per iscritto con il preventivo.
1 kg in continuo e 2 kg di picco, per mano. Ognuna delle 22 articolazioni dispone di una struttura di protezione dagli urti per i propri ingranaggi.
Tramite due porte Ethernet T1s, RS-485 ad alta velocità o USB, con alimentazione a 15–65 V tramite un connettore XT30. Ethernet e USB gestiscono un loop di controllo a 1000 Hz, mentre RS-485 funziona a 50 Hz. Nella configurazione Gigabit Ethernet una telecamera sul palmo si collega direttamente alla mano.
La mano robotica tattile ad alta destrezza Unitree Dex5-S Pro è offerta su preventivo: lato della mano, configurazione, quantità e consegna vengono confermati per ogni progetto.
Mano robotica tattile ad alta destrezza Unitree Dex5-S Pro a 22 gradi di libertà
- Prezzo di listino
- Prezzo su richiesta
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.