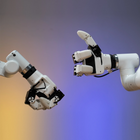
- Mains gauche et droite ensemble Une paire assortie pour les installations à deux bras, plutôt qu'une main isolée.
- Trois doigts, six articulations Un pouce et deux doigts opposés sur chaque main, actionnés par six servomoteurs numériques.
- Commande en couple, vitesse et position Chaque servomoteur prend en charge la commande en courant, en position et en vitesse, avec dix niveaux de couple jusqu'à la charge nominale de 500 g.
- Retour d'état à 100 Hz L'état de préhension est lu en temps réel via RS-485, pour la collecte de données de mouvement de la main.
- Python, ROS1 et ROS2 Une bibliothèque de pilotes sur PyPI avec prise en charge de la simulation RViz, ainsi que des protocoles série et de commande des moteurs ouverts.
- Quatre modes de préhension Appui à un doigt, pincement à deux doigts, serrage à deux doigts et préhension à trois doigts.


Description
Voici une paire assortie — une main gauche et une main droite — de la myGripper H100, la main dextre à trois doigts d'Elephant Robotics pour ses robots myCobot Pro 630 et série Mercury. Une paire correspond à ce dont a besoin une installation à deux bras, comme une configuration Mercury à double bras ou deux bras Pro 630 travaillant côte à côte.
Chaque main compte trois doigts — un pouce et deux doigts opposés — avec six articulations mobiles actionnées par six servomoteurs numériques. Chaque servomoteur prend en charge la commande en courant, en position et en vitesse : une prise peut ainsi être définie par le couple de sortie, la vitesse de mouvement et la position absolue, plutôt que par une simple ouverture et fermeture. Dix niveaux de couple ajustent la force de préhension jusqu'à la charge nominale de 500 g, et chaque main s'ouvre sur une course de 0–130 mm.
Elle est conçue pour la recherche et l'enseignement. La main transmet son état de préhension en temps réel via RS-485 à 100 Hz, ce qui la rend exploitable pour collecter des données de mouvement de la main — positions articulaires, trajectoires et états de préhension — pour l'apprentissage par imitation et par renforcement. Elephant Robotics fournit une bibliothèque de pilotes Python sur PyPI avec prise en charge de ROS1, ROS2 et RViz, et les protocoles série et de commande des moteurs sont ouverts pour vos propres développements.
Chaque main pèse 780 g, est alimentée en 24 V sous 2 A via un connecteur circulaire M8 à 8 broches et se fixe au bras par vis. Le myCobot 320 et les autres bras Elephant ne figurent pas sur la liste de compatibilité : vérifiez donc votre bras avant de commander.
Principales capacités
- Mains gauche et droite ensemble : Une paire assortie pour les installations à deux bras, plutôt qu'une main isolée.
- Trois doigts, six articulations : Un pouce et deux doigts opposés sur chaque main, actionnés par six servomoteurs numériques.
- Commande en couple, vitesse et position : Chaque servomoteur prend en charge la commande en courant, en position et en vitesse, avec dix niveaux de couple jusqu'à la charge nominale de 500 g.
- Retour d'état à 100 Hz : L'état de préhension est lu en temps réel via RS-485, pour la collecte de données de mouvement de la main.
- Python, ROS1 et ROS2 : Une bibliothèque de pilotes sur PyPI avec prise en charge de la simulation RViz, ainsi que des protocoles série et de commande des moteurs ouverts.
- Quatre modes de préhension : Appui à un doigt, pincement à deux doigts, serrage à deux doigts et préhension à trois doigts.
Acheter via Robotix Market
Cet appareil est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie constructeur complète. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur site.
Fonctionnalités
Spécifications
| Marque | Elephant Robotics |
|---|---|
| Modèle | myGripper H100, paire main gauche + main droite |
| Référence | 4010700098 |
| Type de produit | Main dextre à trois doigts |
| Lot | Une main gauche et une main droite |
| Doigts (par main) | 3 |
| Articulations mobiles (par main) | 6 |
| Moteurs (par main) | 6 servomoteurs numériques avec commande en courant, en position et en vitesse |
| Charge nominale (par main) | 500 g |
| Réglage du couple | 10 niveaux |
| Course (diamètre) | 0–130 mm |
| Vitesse de mouvement | 60° par seconde par articulation |
| Poids (par main) | 780 g |
| Durée de vie nominale (cycles) | À confirmer lors du devis |
| Interface électrique | Connecteur circulaire M8 à 8 broches |
| Alimentation | 24 V, 2 A |
| Interface de communication | RS-485 |
| Fréquence de communication | Communication haute fréquence à 100 Hz (valeur nominale supérieure à 50 Hz) |
| Protocole | MODBUS, format de données hexadécimal, 8N1 |
| Débit en bauds par défaut | 115200 |
| Puce de contrôle principale | ESP32, double cœur 240 MHz, 600 DMIPS, 520 KB de SRAM, Wi-Fi, Bluetooth bimode |
| Programmation | Bibliothèque de pilotes Python (PyPI), ROS1, ROS2, simulation RViz |
| Fixation | Fixation par vis |
| Environnement de fonctionnement | Température et pression normales |
| Modèles compatibles | myCobot Pro 630, série Mercury |
| Contenu de la boîte | Mains dextres à trois doigts gauche et droite ; câble à connecteurs circulaires 8 broches aux deux extrémités ; câble de rallonge ; module USB vers 485 ; connecteur circulaire 8 broches avec câble de rallonge de 2 m ; câble de données USB |
| Nombre de jeux de câbles pour la paire | À confirmer lors du devis |
Secteurs
Questions fréquentes
De deux : une myGripper H100 gauche et une droite, livrées ensemble en paire sous la référence Elephant Robotics 4010700098.
Sur le myCobot Pro 630 et la série Mercury. Les autres bras Elephant, dont le myCobot 320, ne figurent pas sur la liste de compatibilité.
Une charge nominale de 500 g, avec dix niveaux de couple pour régler la force de préhension, sur une course d'ouverture de 0–130 mm.
Avec la bibliothèque de pilotes Python d'Elephant Robotics publiée sur PyPI, qui lit les angles articulaires, les positions des codeurs et les données de vitesse. ROS1, ROS2 et la simulation RViz sont pris en charge, et le protocole MODBUS RS-485 est ouvert pour votre propre code.
La paire Elephant Robotics myGripper H100 main gauche + main droite est proposée à AED 5,868 sur votre marché.
Appui à un doigt, pincement à deux doigts, serrage à deux doigts et préhension à trois doigts, ainsi que des gestes comme un pouce levé ou un signe de la main en collaboration avec le robot.
Elephant Robotics myGripper H100 main gauche + main droite
- Prix régulier
- AED 5,868.00
- prix de vente
Consultés récemment
Vous n'avez encore consulté aucun produit.