- Deux bras à 7 degrés de liberté Sept degrés de liberté par bras offrent la portée et l'orientation qu'exigent les équipements et les surfaces de travail.
- Quatre roues directrices La base se déplace entre les postes sur des roues directrices plutôt qu'en marchant, ce qui concentre l'effort d'ingénierie sur le haut du corps.
- Bas du corps repliable Le bas du corps se replie pour élargir l'éventail des postures de travail, pour les tâches basses comme en hauteur.
- Contrôle corps entier à 100 Hz Un contrôleur entraîné par apprentissage par renforcement en simulation convertit cent fois par seconde des cibles dans l'espace de tâche en consignes articulaires et en vitesses de roues.
- Orchestrateur de flux de travail Une couche vision-langage choisit l'activité suivante et conserve une mémoire textuelle d'observations comme l'état des machines et le nombre d'articles.
- Reprise après erreur Recommencer une saisie, corriger une opération interrompue et réagir à un objet tombé font partie de l'exécution d'un long flux de travail.
- Apprentissage à partir de vidéos humaines Une Unified Robot Representation exprime le mouvement sous forme de poses dans l'espace de tâche : les enregistrements humains pré-entraînent une politique que les démonstrations robotiques adaptent ensuite.

Description
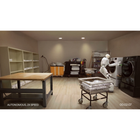
Taku est le semi-humanoïde à roues de Dyna Robotics, présenté comme le matériel de son agent physique Dyna-2.1. Deux bras à sept degrés de liberté équipent un buste de forme humaine monté sur une base à quatre roues directrices, et un bas du corps repliable élargit l'éventail des postures de travail pour les tâches basses comme en hauteur. Le corps est dimensionné pour se rapprocher d'une personne moyenne, ce qui permet d'exploiter les mouvements humains du poignet, du coude et du buste comme matériau d'entraînement.
Les deux noms désignent des choses différentes et il vaut mieux les distinguer lors de la spécification d'un système : Taku est le robot, Dyna-2.1 est l'agent qui le pilote. L'agent se divise en trois couches. Un contrôleur corps entier, entraîné par apprentissage par renforcement en simulation, convertit à 100 Hz des cibles dans l'espace de tâche en consignes articulaires et en vitesses de roues. Une politique d'action Dyna-2 génère les trajectoires des compétences physiques. Un orchestrateur de flux de travail vision-langage fonctionne à une cadence plus lente et décide de la suite.
Cette séparation explique pourquoi le flux de démonstration de Taku est une blanchisserie professionnelle entière plutôt qu'un tour isolé. Taku travaille entre lave-linge, sèche-linge, table de pliage et étagères de rangement ; comme les machines terminent à des moments différents, le pliage doit parfois s'interrompre pendant qu'un autre poste est servi. L'orchestrateur suit l'avancement grâce à une mémoire textuelle de ce qu'il a observé, comme l'état des machines ou le nombre de serviettes pliées, afin de choisir l'activité suivante même lorsque l'information n'est plus devant la caméra. La reprise après erreur est traitée comme une exigence : recommencer une saisie, corriger une opération interrompue, réagir à un objet tombé.
L'entraînement repose sur une Unified Robot Representation qui exprime le mouvement sous forme de poses dans l'espace de tâche, communes aux enregistrements humains et aux démonstrations robotiques ; la vidéo humaine peut ainsi pré-entraîner une politique que des données propres au robot adaptent ensuite à ce corps. Les dimensions, la masse, la charge utile, l'enveloppe de travail, la vitesse de déplacement et l'autonomie sont confirmées avant la commande. Les procédures prises en charge, la manière de mesurer les performances et le niveau de supervision attendu sont les points à consigner par écrit.
Principales capacités
- Deux bras à 7 degrés de liberté : Sept degrés de liberté par bras offrent la portée et l'orientation qu'exigent les équipements et les surfaces de travail.
- Quatre roues directrices : La base se déplace entre les postes sur des roues directrices plutôt qu'en marchant, ce qui concentre l'effort d'ingénierie sur le haut du corps.
- Bas du corps repliable : Le bas du corps se replie pour élargir l'éventail des postures de travail, pour les tâches basses comme en hauteur.
- Contrôle corps entier à 100 Hz : Un contrôleur entraîné par apprentissage par renforcement en simulation convertit cent fois par seconde des cibles dans l'espace de tâche en consignes articulaires et en vitesses de roues.
- Orchestrateur de flux de travail : Une couche vision-langage choisit l'activité suivante et conserve une mémoire textuelle d'observations comme l'état des machines et le nombre d'articles.
- Reprise après erreur : Recommencer une saisie, corriger une opération interrompue et réagir à un objet tombé font partie de l'exécution d'un long flux de travail.
- Apprentissage à partir de vidéos humaines : Une Unified Robot Representation exprime le mouvement sous forme de poses dans l'espace de tâche : les enregistrements humains pré-entraînent une politique que les démonstrations robotiques adaptent ensuite.
Ce modèle est proposé sur devis. La configuration, les accessoires, le périmètre d'intégration et le calendrier de livraison influent tous sur le montant final : le prix est donc confirmé par projet plutôt qu'affiché.
Acheter via Robotix Market
Cet appareil est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur votre site.
Fonctionnalités
Spécifications
| Marque | DYNA |
|---|---|
| Fabricant | Dyna Robotics |
| Modèle | Taku |
| Type de produit | Robot semi-humanoïde à roues pour la manipulation mobile |
| Bras | Deux bras, 7 degrés de liberté chacun |
| Base | Quatre roues directrices |
| Bas du corps | Repliable, pour des postures de travail basses et en hauteur |
| Actionneurs des bras | Actionneurs planétaires à faible rapport de réduction |
| Agent | Dyna-2.1, comprenant un contrôleur corps entier, une politique d'action Dyna-2 et un orchestrateur de flux de travail vision-langage |
| Fréquence de contrôle | Contrôleur corps entier à 100 Hz |
| Entraînement du contrôleur | Apprentissage par renforcement en simulation |
| Représentation du mouvement | Unified Robot Representation en poses dans l'espace de tâche |
| Flux de travail démontré | Blanchisserie professionnelle entre lave-linge, sèche-linge, table de pliage et rangement |
| Hauteur et masse | À confirmer lors du devis |
| Charge utile | À confirmer lors du devis |
| Enveloppe de travail | À confirmer lors du devis |
| Vitesse de déplacement | À confirmer lors du devis |
| Autonomie de la batterie | À confirmer lors du devis |
Secteurs
Questions fréquentes
Taku est le matériel robotique. Dyna-2.1 est l'agent physique qui s'exécute dessus, composé d'un contrôleur corps entier, de la politique d'action Dyna-2 et d'un orchestrateur de flux de travail vision-langage.
Non. Il se déplace sur quatre roues directrices. Le bas du corps repliable modifie la posture de travail, mais il ne s'agit pas d'une plateforme de marche bipède.
L'orchestrateur suit l'avancement et choisit l'activité suivante grâce à une mémoire textuelle d'observations comme l'état des machines et le nombre d'articles, ce qui lui permet d'agir sur des informations qui ne sont plus visibles.
La reprise fait partie de la conception : recommencer une saisie, corriger une opération interrompue et réagir à un objet tombé. Il s'agit d'une capacité démontrée dans des tâches précises, et non d'une autonomie sans restriction.
Les dimensions, la charge utile et l'autonomie sont confirmées avant la commande.
Il est proposé sur devis. La configuration, la quantité et la livraison sont confirmées pour chaque projet.
Consultés récemment
Vous n'avez encore consulté aucun produit.