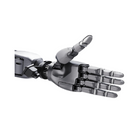
- 22 grados de libertad activos La mano de cinco dedos de Sharpa utiliza 22 módulos de accionamiento, una articulación activa más que las manos Revo 3 de 21 grados de libertad.
- Más de 1000 píxeles táctiles por yema Cada yema combina una cámara en miniatura con el Dynamic Tactile Array de Sharpa.
- Sensibilidad de fuerza de 0,005 N Las yemas detectan fuerzas de 0 a 30 N, y cada dedo lleva además un sensor de par.
- Agarre de 150 N La fuerza en la yema alcanza los 20 N y la carga útil los 30 kg, en una mano que pesa 1,3 kg.
- Velocidad de trabajo superior a 4 Hz La repetibilidad en la yema es de ±1 mm y el diámetro mínimo de agarre, de 10 mm.
- Gigabit Ethernet a 500 Hz La mano funciona con 18–28 V CC y cuenta con paquetes ROS 2, C++ y Python y recursos de simulación MuJoCo.
- Cámara de detección SHF3L incluida La cámara graba 1920 × 1536 a 30 fps con un campo de visión horizontal de 196°.

Descripción
SharpaWave es una mano táctil de cinco dedos fabricada por Sharpa, que se ofrece aquí para el humanoide Unitree H2 EDU PLUS con una cámara de detección SHF3L. Es una mano distinta de los paquetes BrainCo Revo 3 para este robot: tiene 22 grados de libertad activos movidos por 22 módulos de accionamiento y concentra la detección en las yemas de los dedos.
Cada yema combina una cámara en miniatura con más de 1000 píxeles táctiles en el Dynamic Tactile Array de Sharpa, que cubre de 0 a 30 N con una sensibilidad de 0,005 N, y cada dedo incorpora además un sensor de par. El resultado son datos táctiles lo bastante finos para trabajar con objetos muy ligeros.
En el plano mecánico, la mano pesa 1,3 kg y mide 208 × 90 × 50 mm. Ofrece 150 N de agarre y 20 N en la yema del dedo, soporta una carga útil de 30 kg, trabaja a más de 4 Hz y repite la posición de la yema con una precisión de ±1 mm, con un diámetro mínimo de agarre de 10 mm.
Se conecta por Gigabit Ethernet a 500 Hz, funciona con 18–28 V CC y cuenta con paquetes ROS 2, C++ y Python y recursos de simulación MuJoCo, lo que la hace adecuada para equipos de IA encarnada que desarrollan políticas de control táctiles. El lado de la mano, la cantidad, el número de cámaras y el montaje en su unidad H2 se confirman en su presupuesto.
Capacidades principales
- 22 grados de libertad activos: La mano de cinco dedos de Sharpa utiliza 22 módulos de accionamiento, una articulación activa más que las manos Revo 3 de 21 grados de libertad.
- Más de 1000 píxeles táctiles por yema: Cada yema combina una cámara en miniatura con el Dynamic Tactile Array de Sharpa.
- Sensibilidad de fuerza de 0,005 N: Las yemas detectan fuerzas de 0 a 30 N, y cada dedo lleva además un sensor de par.
- Agarre de 150 N: La fuerza en la yema alcanza los 20 N y la carga útil los 30 kg, en una mano que pesa 1,3 kg.
- Velocidad de trabajo superior a 4 Hz: La repetibilidad en la yema es de ±1 mm y el diámetro mínimo de agarre, de 10 mm.
- Gigabit Ethernet a 500 Hz: La mano funciona con 18–28 V CC y cuenta con paquetes ROS 2, C++ y Python y recursos de simulación MuJoCo.
- Cámara de detección SHF3L incluida: La cámara graba 1920 × 1536 a 30 fps con un campo de visión horizontal de 196°.
Comprar a través de Robotix Market
Este producto se adquiere nuevo a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye el montaje en sus instalaciones.
Características
Especificaciones
| Producto | Mano robótica hábil táctil con cámara de detección |
|---|---|
| Fabricante de la mano | Sharpa |
| Modelo | SharpaWave |
| Ofrecida para | Unitree H2 EDU PLUS |
| Manos suministradas · lado | A confirmar en el presupuesto |
| Grados de libertad activos | 22 |
| Detección en las yemas | Cámara en miniatura + Dynamic Tactile Array, más de 1000 píxeles táctiles por yema |
| Detección de fuerza | 0–30 N, sensibilidad de 0,005 N |
| Sensores de par | Uno por dedo |
| Fuerza de agarre | 150 N |
| Fuerza en la yema | 20 N |
| Carga útil | 30 kg |
| Velocidad de trabajo | Más de 4 Hz |
| Repetibilidad en la yema | ±1 mm |
| Diámetro mínimo de agarre | 10 mm |
| Frecuencia de control | 500 Hz |
| Interfaz | Gigabit Ethernet (1000BASE-T) |
| Tensión de alimentación | 18–28 V CC |
| Software | Paquetes ROS 2, C++ y Python, recursos de simulación MuJoCo |
| Dimensiones de la mano | 208 × 90 × 50 mm |
| Peso de la mano | 1,3 kg |
| Cámara | Cámara de detección SHF3L |
| Imagen de la cámara | 1920 × 1536 a 30 fps |
| Campo de visión de la cámara | 196° en horizontal |
| Sensor de la cámara · salida | Sensor RRGB con ISP integrado · YUV422 de 8 bits |
| Peso · tamaño de la cámara | Menos de 50 g · 25 × 25 × 33,54 mm |
| Rango de temperatura de la cámara | De −40 °C a +85 °C |
| Plataforma de cálculo de la cámara | Compatible con NVIDIA Jetson AGX Thor |
| Tipo de obturador de la cámara | A confirmar en el presupuesto |
| Cámaras suministradas · montaje | A confirmar en el presupuesto |
| Montaje y cableado para su H2 | A confirmar en el presupuesto |
| Duración de la garantía | A confirmar en el presupuesto |
Sectores
Preguntas frecuentes
La mano robótica hábil Unitree H2 EDU PLUS SharpaWave + cámara SHF3L tiene un precio de AED 288,750 en su mercado.
La fabrica Sharpa y tiene 22 grados de libertad activos frente a los 21 de la Revo 3. Su detección táctil se sitúa en las yemas, con más de 1000 píxeles táctiles en cada una, mientras que la U21T utiliza una matriz en la palma. Se conecta por Gigabit Ethernet en lugar de EtherCAT, CAN FD o RS-485, y agarra con 150 N.
Cada yema combina una cámara en miniatura con más de 1000 píxeles táctiles. La detección de fuerza cubre de 0 a 30 N con una sensibilidad de 0,005 N, y cada dedo incorpora además un sensor de par.
La fuerza de agarre es de 150 N y la fuerza en la yema, de 20 N, con una carga útil de 30 kg. Trabaja a más de 4 Hz y repite la posición de la yema con una precisión de ±1 mm.
Se conecta por Gigabit Ethernet con una frecuencia de control de 500 Hz y funciona con 18–28 V CC. Para el desarrollo se incluyen paquetes ROS 2, compatibilidad con C++ y Python y recursos de simulación MuJoCo.
El lado y la cantidad se confirman en su presupuesto. El robot H2 no está incluido, y el número de cámaras SHF3L y el ajuste a su H2 EDU PLUS se confirman al mismo tiempo.
Mano robótica hábil Unitree H2 EDU PLUS SharpaWave + cámara SHF3L
- Precio regular
- AED 288,750.00
- Precio de venta
Vistos recientemente
Aún no has visto ningún producto.