- Puntas de los dedos con tacto basado en visión Los sensores táctiles basados en cámara de las puntas de los dedos siguen 2000 marcadores y detectan deformaciones de la superficie a partir de 130 µm en el punto de contacto.
- Palma táctil con 336 puntos de detección Una matriz piezorresistiva en la palma mide 0–20 N con una resolución de 0,01 N, de modo que la presión en la palma y la forma del contacto en las puntas llegan a la vez.
- 21 articulaciones de accionamiento directo Cada articulación tiene su propio motor reversible, cinco en el pulgar y cuatro en cada dedo, sin articulaciones acopladas ni pasivas.
- Agarre de 100 N, carga de 20 kg BrainCo especifica una fuerza de agarre activa de 100 N o más y una pinza en la punta de los dedos de 25 N o más, con 5 kg solo con los cuatro dedos.
- 33 tipos de agarre, 10–150 mm BrainCo indica la puntuación máxima de Kapandji y los 33 tipos de agarre de Feix, y las articulaciones se abren o se cierran en 0,33 s con una repetibilidad de 0,1°.
- EtherCAT, CAN FD y RS-485 a 500 Hz La mano funciona con 16–85 V, consume hasta 10 A a 24 V y admite control de posición, de fuerza-posición MIT, de admitancia y de par cero.
- Cámara RGB incluida La versión para el H2 incluye una cámara RGB; su modelo y su montaje se confirman con el presupuesto.

Descripción
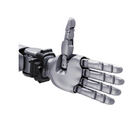
La BrainCo Revo 3 U21VT es la versión visuotáctil de la mano robótica diestra Revo 3 de 21 grados de libertad de BrainCo, suministrada aquí para el humanoide Unitree H2 como una mano, izquierda o derecha, con una cámara RGB. Sus puntas de los dedos llevan sensores táctiles basados en visión que siguen 2000 marcadores y detectan deformaciones a partir de 130 µm, y una matriz piezorresistiva de 336 puntos de detección cubre la palma y mide 0–20 N con una resolución de 0,01 N.
Está concebida para la investigación en manipulación visuotáctil con el H2: políticas que usan la forma de un contacto además de su fuerza, detección temprana del deslizamiento en objetos lisos, manipulación de objetos blandos o deformables, y demostraciones grabadas a la vez con tacto, datos articulares e imágenes. De las manos Revo 3 que se ofrecen para el H2, es la que tiene detección en las propias puntas de los dedos.
Bajo los sensores está la misma mano que en el resto de la gama Revo 3: 21 articulaciones, cada una con su propio motor reversible de accionamiento directo, cinco en el pulgar y cuatro en cada dedo. BrainCo especifica un agarre de 100 N o más, una pinza en la punta de los dedos de 25 N o más y una carga de 20 kg, 5 kg con los cuatro dedos; las articulaciones se abren o se cierran en 0,33 s, repiten su posición con 0,1° y se cierran sobre objetos de 10 a 150 mm de diámetro. Se conecta por EtherCAT, CAN FD o RS-485 a 500 Hz con 16–85 V y admite control de posición, de fuerza-posición MIT, de admitancia y de par cero.
La Revo 3 U21T para el H2 sustituye la detección por visión en las puntas por una matriz de palma más grande, de 451 puntos de detección. Para robots distintos del H2, la Revo 3-21 V-Touch de BrainCo es la Revo 3 visuotáctil que se vende por separado, y nuestra página de manos robóticas diestras compara todas las marcas que ofrecemos.
Capacidades clave
- Puntas de los dedos con tacto basado en visión: Los sensores táctiles basados en cámara de las puntas de los dedos siguen 2000 marcadores y detectan deformaciones de la superficie a partir de 130 µm en el punto de contacto.
- Palma táctil con 336 puntos de detección: Una matriz piezorresistiva en la palma mide 0–20 N con una resolución de 0,01 N, de modo que la presión en la palma y la forma del contacto en las puntas llegan a la vez.
- 21 articulaciones de accionamiento directo: Cada articulación tiene su propio motor reversible, cinco en el pulgar y cuatro en cada dedo, sin articulaciones acopladas ni pasivas.
- Agarre de 100 N, carga de 20 kg: BrainCo especifica una fuerza de agarre activa de 100 N o más y una pinza en la punta de los dedos de 25 N o más, con 5 kg solo con los cuatro dedos.
- 33 tipos de agarre, 10–150 mm: BrainCo indica la puntuación máxima de Kapandji y los 33 tipos de agarre de Feix, y las articulaciones se abren o se cierran en 0,33 s con una repetibilidad de 0,1°.
- EtherCAT, CAN FD y RS-485 a 500 Hz: La mano funciona con 16–85 V, consume hasta 10 A a 24 V y admite control de posición, de fuerza-posición MIT, de admitancia y de par cero.
- Cámara RGB incluida: La versión para el H2 incluye una cámara RGB; su modelo y su montaje se confirman con el presupuesto.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación en su emplazamiento.
Características
Especificaciones
| Marca | BrainCo |
|---|---|
| Modelo | Revo 3 U21VT (visuotáctil) |
| Robot compatible | Unitree H2 |
| Lado de la mano | Izquierda o derecha, una mano por unidad, a elegir con el pedido |
| Dedos | 5 |
| Grados de libertad | 21, todos activos, un motor por articulación |
| Disposición de las articulaciones | Pulgar 5 (abducción CMC, rotación CMC, flexión CMC, MCP, IP); índice, corazón, anular y meñique 4 cada uno (abducción, MCP, PIP, DIP) |
| Accionamiento | Articulaciones reversibles de accionamiento directo |
| Rangos articulares del pulgar | Abducción CMC 0–110°, rotación CMC 0–105°, flexión CMC 0–75°, MCP de −10° a 90°, IP de −20° a 90° |
| Rangos articulares de los dedos | MCP de −5° a 90°, PIP de −10° a 90°, DIP de −20° a 90°; abducción: índice de −10° a 30°, corazón de −20° a 25°, anular de −25° a 20°, meñique de −30° a 10° |
| Dimensiones de la mano | 216 × 108 × 50 mm |
| Fuerza de agarre activa máxima | ≥ 100 N |
| Fuerza máxima de pinza en la punta del dedo | ≥ 25 N |
| Carga total de la mano | 20 kg |
| Carga con cuatro dedos | 5 kg |
| Repetibilidad | 0,1° |
| Tiempo de apertura/cierre de una articulación | 0,33 s |
| Diámetro de agarre | 10–150 mm |
| Destreza | Puntuación máxima en la prueba de Kapandji; 33 tipos de agarre de la taxonomía de Feix |
| Detección táctil | Matriz piezorresistiva en la palma más puntas de los dedos con detección táctil basada en visión |
| Puntos de detección de la palma | 336 |
| Marcadores visuotáctiles en las puntas | 2000 |
| Deformación mínima detectable | 130 µm |
| Rango de fuerza táctil | 0–20 N |
| Resolución táctil | 0,01 N |
| Sensores de la placa base | IMU y sensor de temperatura |
| Interfaces de comunicación | EtherCAT, CAN FD, RS-485 |
| Frecuencia de comunicación | 500 Hz |
| Tensión de alimentación | 16–85 V |
| Corriente máxima | 10 A a 24 V |
| Modos de control | Posición, fuerza-posición MIT, admitancia y par cero |
| Software | SDK para Python y C/C++, ROS; soporte de simulación para Isaac Lab, MuJoCo, ManiSkill y NVIDIA Omniverse |
| Cámara | Cámara RGB incluida; modelo y montaje a confirmar con el presupuesto |
| Peso | A confirmar en el presupuesto |
| Montaje y cableado en su H2 | A confirmar en el presupuesto |
Sectores
Preguntas frecuentes
La mano visuotáctil BrainCo Revo 3 U21VT para Unitree H2 tiene un precio de AED 168,750 en su mercado.
Cada punta de dedo usa un sensor táctil basado en cámara: en conjunto siguen 2000 marcadores y detectan deformaciones de tan solo 130 µm, de modo que el controlador ve cómo se deforma la superficie de contacto. La U21VT lo combina con una matriz piezorresistiva de 336 puntos de detección en la palma que mide 0–20 N con una resolución de 0,01 N.
La U21T tiene una matriz de 451 puntos de detección en toda la palma y no tiene detección por visión en las puntas. La U21VT tiene las puntas táctiles basadas en visión más una matriz de 336 puntos en la palma; las articulaciones, la fuerza de agarre y las interfaces son las mismas.
21, todos accionados activamente: cinco en el pulgar y cuatro en cada uno de los dedos índice, corazón, anular y meñique, cada uno con su propio motor reversible de accionamiento directo.
BrainCo especifica una fuerza de agarre activa de 100 N o más y una pinza en la punta de los dedos de 25 N o más; la mano soporta 20 kg en total y 5 kg con los cuatro dedos, con objetos de 10 mm a 150 mm de diámetro.
Por EtherCAT, CAN FD o RS-485 a 500 Hz, con una alimentación de 16–85 V, SDK para Python y C/C++ y compatibilidad con ROS. Cada unidad es una mano, izquierda o derecha, con una cámara RGB; el montaje y el cableado para su H2 se confirman con el presupuesto.
Mano visuotáctil BrainCo Revo 3 U21VT para Unitree H2
- Precio regular
- AED 168,750.00
- Precio de venta
Vistos recientemente
Aún no has visto ningún producto.